

На площадке центра «Экспофорум» в рамках выставки «Российский промышленник» специалисты Санкт-Петербургского политехнического университета показали макет колесного робота малых габаритов. Инженеры Политеха рассказали, что аппарат обладает полной автономностью: благодаря встроенным сенсорам он картографирует окружающую обстановку и выбирает курс движения без участия оператора.
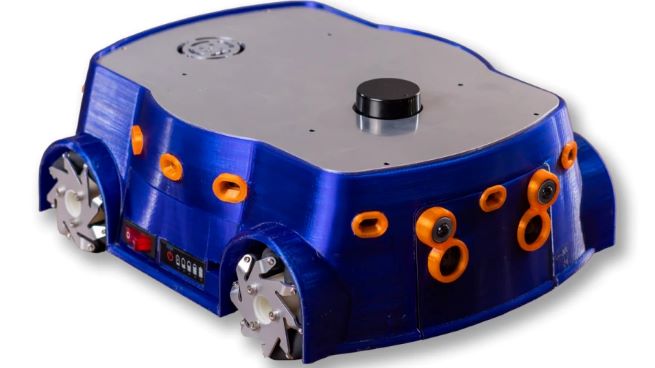 Фото: СПбПУ
Для повышения точности и полноты карты робот объединяет данные от комплекса различных сенсоров. Использование нескольких датчиков защищает от мелких ошибок, которые обычно со временем увеличиваются. По этим данным устройство строит карту и выбирает самый короткий путь.
Робот учится на ходу: он записывает свои шаги, чтобы проще ориентироваться в пространстве. Он оснащен лидаром — вращающимся лазерным сканером, который определяет расстояние до преград.
Аппарат оснащен встроенным стереоскопическим компьютерным зрением, реализованным с помощью двух синхронных камер. Полученный видеопоток обрабатывается нейросетью — судя по всему, искусственный интеллект становится неотъемлемой частью любых современных технических разработок.
По словам разработчиков, это пока лишь макет, однако он дает возможность получить навыки управления настоящими роботами, востребованными в промышленности. На базе этой разработки в перспективе можно создать автономный мобильный робот-манипулятор. Такая машина осуществляет полностью автоматическую доставку грузов между зонами склада или строительной площадки. Благодаря круговому обзору из лидаров и камер, аппарат самостоятельно ориентируется в пространстве, находит нужный объект, грузит его манипулятором и перевозит в пункт назначения.
Мобильный робот, который представили инженеры Политеха, имеет габариты 300 × 230 × 130 мм и оснащен полноприводной (4×4) ходовой частью с всенаправленным движением. Автономность устройства поддерживается тремя литий-ионными батареями типоразмера 27700. За обработку данных и управление отвечает программная платформа ROS2 (Robot Operating System 2), развернутая на базе одноплатного микрокомпьютера Raspberry Pi 5 (8 ГБ ОЗУ). В состав сенсорного комплекса входят 2D-лидар N10 (угол обзора 360°), инфракрасные дальномеры и интегрированная видеокамера.


