

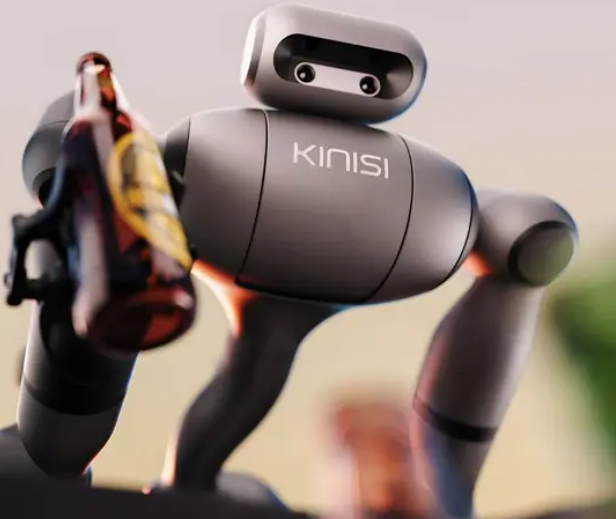
Bear Robotics заявила, что сократила время выполнения модели робототехники примерно в восемь раз — с 500 до 60 миллисекунд на своём человекоподобном роботе KR1. Улучшение обеспечено платформой KINO-2, которая превращает демонстрации человека в задачи, выполняемые роботом. Для собственной модели компании заявлено ускорение в 4,2 раза — с 72,3 до 17,2 миллисекунды. Цифры относятся к инференсу модели и не означают, что робот двигается или выполняет физические задачи в восемь раз быстрее.
Изображение: interestingengineering.com
KINO-2 помогает KR1 осваивать работу с объектами по демонстрациям, а не программировать каждое движение вручную. Bear собирает демонстрации, обучает на них модели и проверяет поведение робота перед испытаниями у клиентов. Платформа поддерживает как собственные модели компании, так и внешние фундаментальные модели. Для запуска софта на KR1 интегрировали NVIDIA Isaac OS в систему восприятия, использовали Jetson AGX Thor, Holoscan SDK 5.0, TensorRT и квантование моделей.
На выставке NVIDIA GTC Berlin Bear показала KR1 в складском сценарии: робот получает заказ, берёт бутылки, укладывает в ящик, доставляет его к точке выдачи и возвращается с пустым. Демонстрация объединяет навыки манипуляции от KINO-2 с существующим ПО Bear для навигации и управления. Компания также развивает манипуляции через пилотные проекты с клиентами — возвраты в супермаркетах и обработку складских ящиков. Также она планирует объединить мобильных роботов-перевозчиков с человекоподобными KR1 в общей системе управления парком. Сравнительных данных о времени выполнения полных задач и надёжности без вмешательства человека компания не приводит.


