

Катящиеся роботы выигрывают там, где нет дорог: песок, трава, неровный рельеф. Герметичный корпус защищает начинку от пыли и влаги, а энергии на движение уходит меньше, чем у шагающих машин, которым приходится постоянно удерживать равновесие. Но у классической схемы с одним маятником есть слабое место: движения вперёд-назад и влево-вправо оказываются связанными, и управление усложняется. Вдобавок робот касается земли почти в одной точке — отсюда тряска и гуляющий угол крена. Чем выше скорость, тем сильнее раскачивание, и модель, отлаженная для медленного хода, на быстром перестает работать.
Изображение: Grok
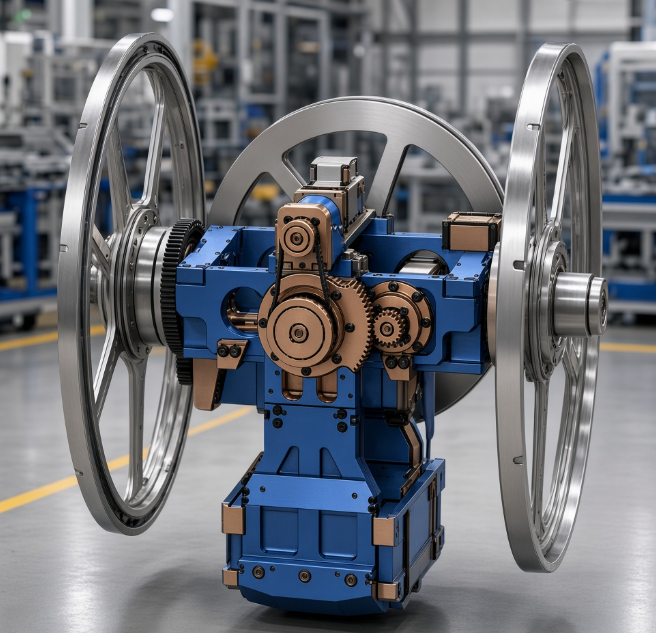
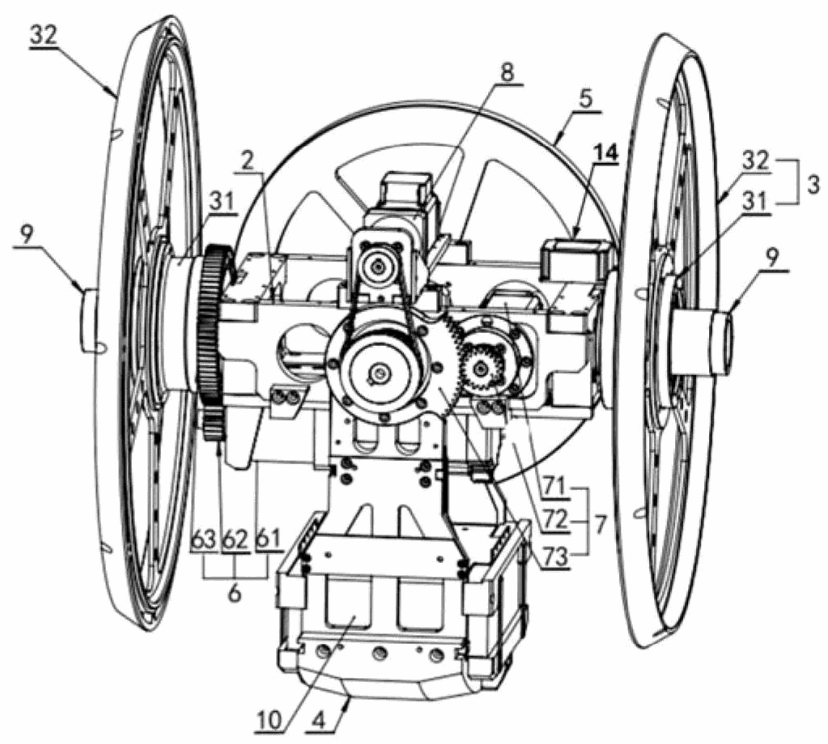
К маятнику добавлена вращающаяся масса — жесткое колесо с ободом и спицами в срединной плоскости корпуса. Ее раскручивает отдельный двигатель. За счет сохранения углового момента робот получает точный корректирующий момент в направлении крена: ускорение или замедление вращения массы гасит раскачивание.
Корпус — симметричное тело вращения (сфера, эллипсоид или поперечный барабан). По бокам находятся опорные ступицы, которые вместе с корпусом образуют поверхность качения. Основной опорный элемент проходит сквозь корпус горизонтально и соединяется со ступицами через подшипники: корпус и ступицы вращаются, а сам элемент и внешняя кабина остаются неподвижными.
Изображение: RU 2 870 215 C2
Вращающаяся масса — от 5% общей массы робота, маятник при этом более 30%. Нижний конец маятника опущен почти к внутренней стенке корпуса: чем дальше от центра, тем больше крутящий момент. Радиус вращающейся массы — 30–80% радиуса корпуса, высота установки — 30–70% высоты робота. Материал — инструментальная сталь. Питание встроено прямо в маятник: его вес работает как полезный балласт.
Главный приводной двигатель меняет наклон опорного элемента, маятника и массы относительно корпуса — так робот едет вперед и назад. Двигатель маятника качает его влево-вправо — это повороты по дуге. Двигатель вращающейся массы разгоняет и тормозит колесо — это коррекция крена.
Курс робот держит по данным шестиосевого гироскопа, а баланс поддерживает методом скользящего управления. Заявленный эффект: скорость выросла более чем вчетверо — почти до 30 км/ч. Робот также умеет разворачиваться на месте и устойчиво идти по кривой.


