

Инженеры часто ищут вдохновение в животном мире. Новый робот, созданный в Мичиганском университете и Калифорнийском университете в Лос-Анджелесе, повторяет движения лягушки. На суше он прыгает, а в воде плавает.
@StructuresComp
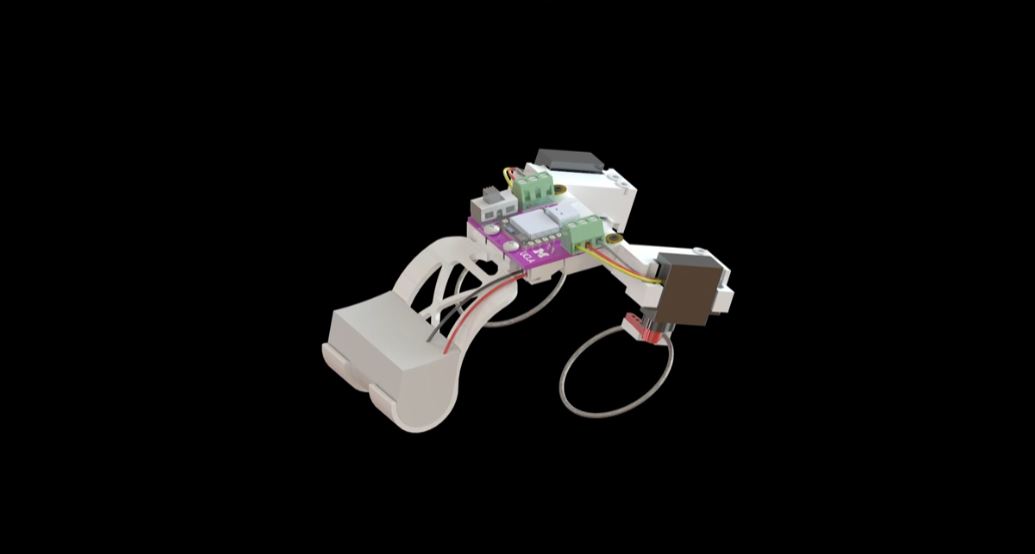
Робот размером с ладонь использует две гибкие задние конечности. На земле они помогают ему прыгать по траве, песку и небольшим ступенькам. Если прикрепить к ним лопатки, та же конструкция может войти в воду и плыть.
Секрет движения кроется в гибких стержнях. Маленькие моторы медленно изгибают и скручивают их. Постепенно в стержнях накапливается энергия. В определенный момент они резко выпрямляются, ударяют по земле и подбрасывают робота вперед. Затем мотор возвращает конечность в исходное положение для следующего прыжка. Такой подход позволяет маленькому мотору создавать гораздо более мощный толчок, чем он мог бы дать напрямую.
Прототип весит 98,2 грамма и несет собственную батарею и электронику. В испытаниях он прыгал по дереву, ткани, акрилу, коже, траве и песку. Его максимальная скорость достигала 3,21 длины тела в секунду. Для сравнения построили почти такого же робота, но с жесткими конечностями. Гибкая версия оказалась в три раза быстрее, особенно на мягких поверхностях, где робот с жесткими конечностями почти останавливался.
Роботизированный комплекс для уничтожения борщевика прошёл испытания в Нижегородской области
Создан мини-дрон с усами, способный летать в дыму и полной темноте без камер и без GPS
 @StructuresComp
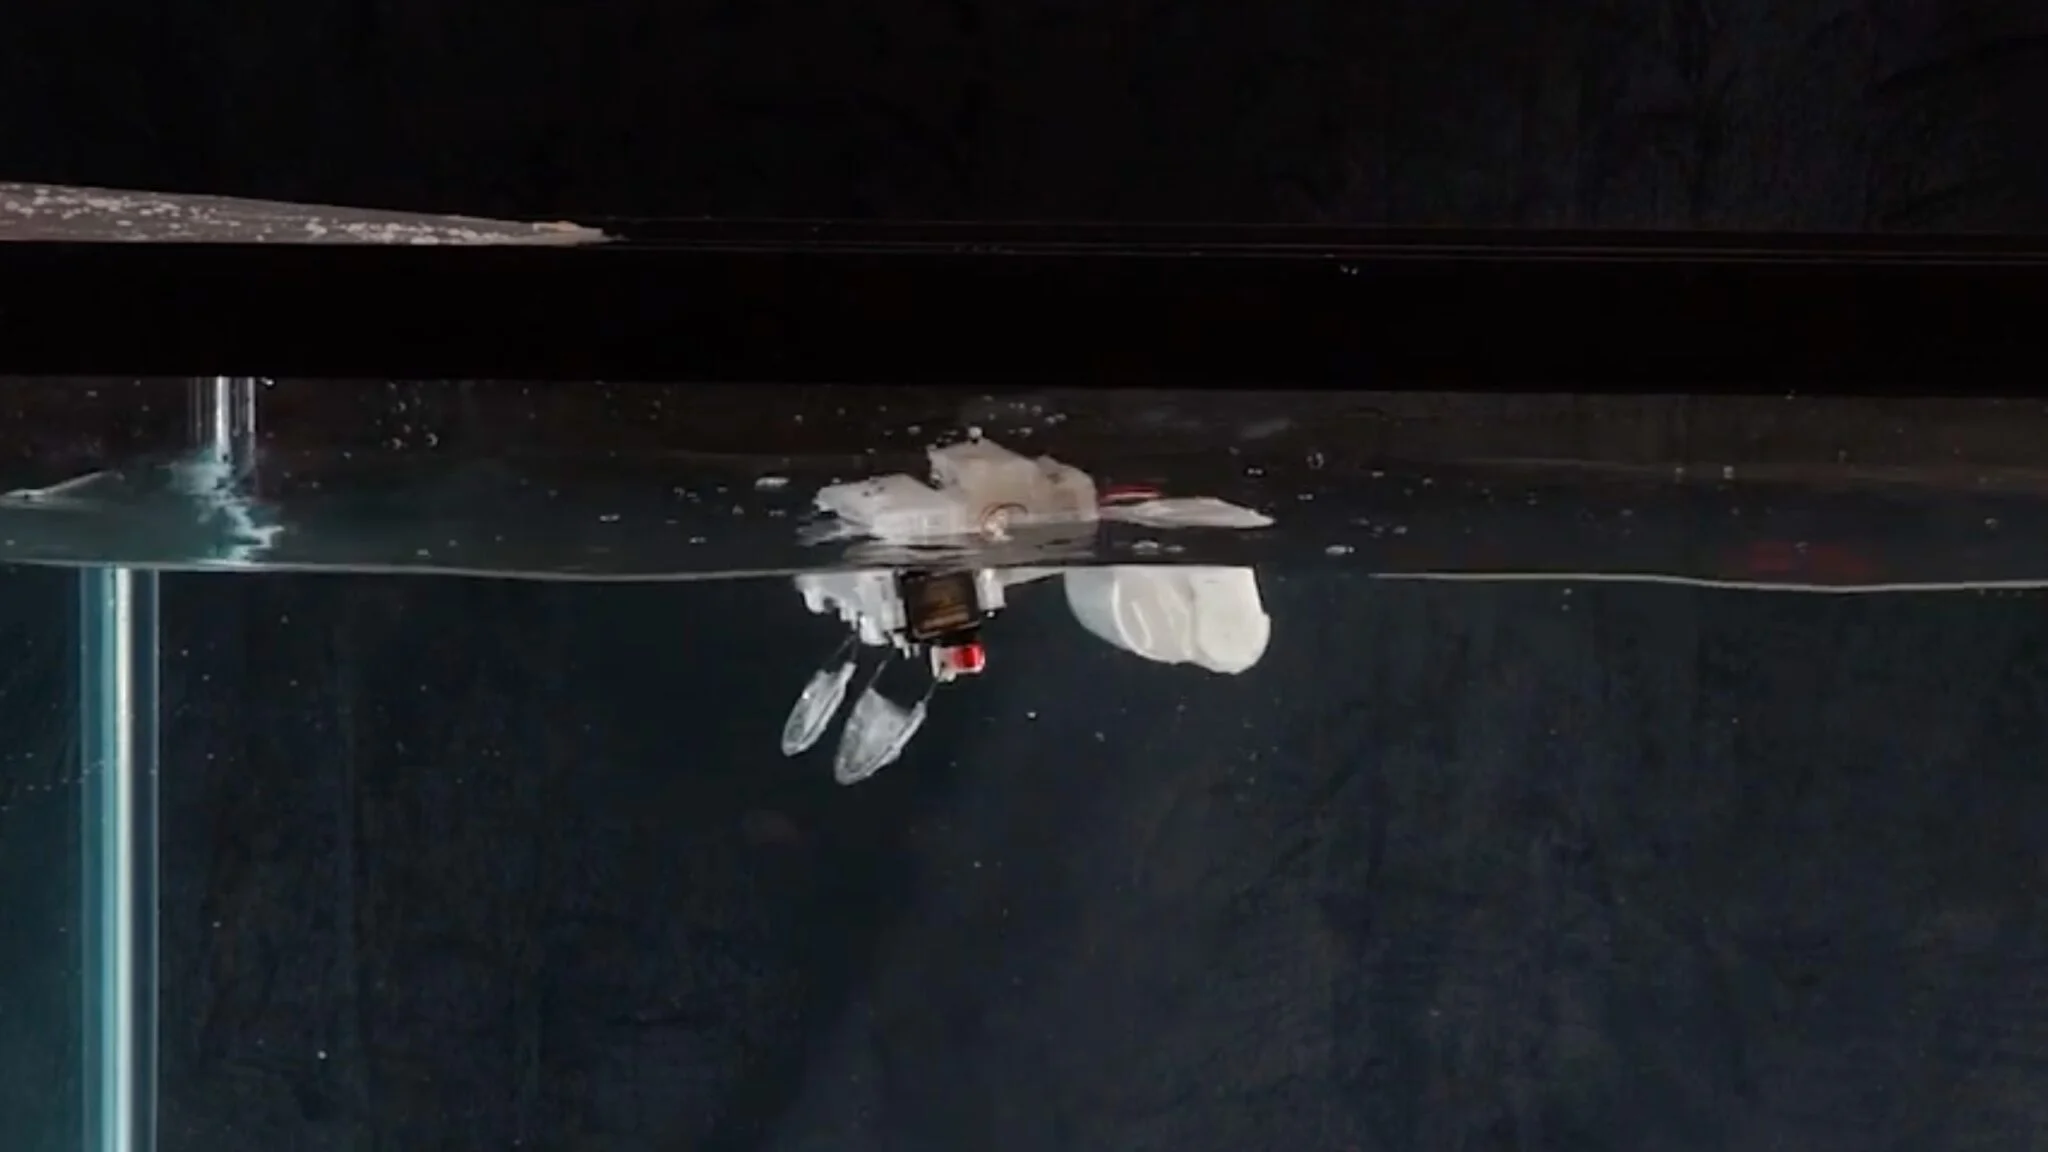
Робот также умеет быстро поворачивать, делать повторные сальто и прыгать вверх и вниз по небольшим лестницам. Под удаленным управлением он прошел по песку с мелкими камнями. Встроенные датчики света позволили ему самостоятельно двигаться к источнику света. Самое заметное превращение произошло после того, как конечности сделали водонепроницаемыми и прикрепили к ним лопатки. Робот прыгнул в воду и поплыл со скоростью около половины длины тела в секунду.
Разработчики подчеркивают, что это пока исследовательский прототип. Движение происходит толчками, а не плавно. После каждого прыжка конечность нужно возвращать в исходное положение. Момент возврата должен совпадать с движением робота и его взаимодействием с окружающей средой. Несмотря на это, принцип может пригодиться для небольших роботов, которым не хватает места для тяжелых моторов. Ученые считают, что особенности движения такой конструкции можно применять и к роботам размером всего в несколько миллиметров.


