

Исследователи из Калифорнийского университета в Лос-Анджелесе (UCLA) создали человекоподобного робота, который полностью управляется старым Android-смартфоном. Благодаря этому, робот PhoneBot не нуждается в дополнительных датчиках. Устройство весит 1,8 кг и доступно как проект с открытым исходным кодом. Таким образом ученые из UCLA хотят предоставить студентам недорогую платформу для проведения экспериментов. Стоимость комплектующих составляет около 400 долларов.
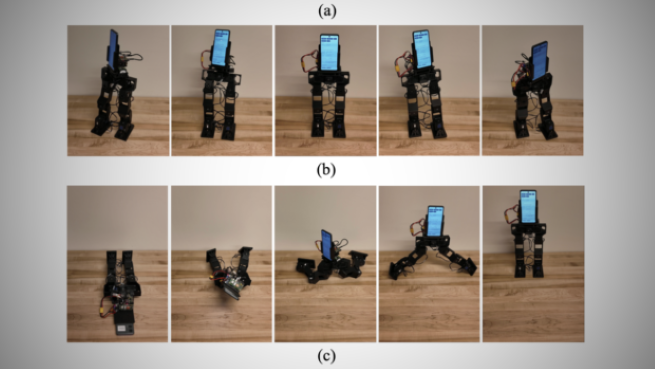 PhoneBot в действии. Фото: UCLA
Смартфон размещается в корпусе PhoneBot и берет на себя все вычислительные задачи. Исследователи описывают свою концепцию в статье «PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones» («PhoneBot: недорогая открытая платформа гуманоидного робота с использованием смартфонов»), опубликованной на сервисе arXiv.
Смартфон обладает достаточной вычислительной мощностью для управления актуаторами — двигателями, приводящими робота в движение. Кроме того, используются датчики движения для определения положения в пространстве, камеры, GPS и Wi-Fi для дистанционного управления.
Используемая модель смартфона практически не имеет значения. Испытания проводились с Honor 9 (2017 года выпуска), Moto G (2025 года), Samsung Galaxy A16 5G и Moto G (2024 года). Все устройства успешно справлялись с базовыми задачами: управлением движением, обработкой данных с датчиков и анализом изображений. Таким образом, дорогостоящий флагманский смартфон не требуется. Однако на Honor 9 отсутствовал сервис Google для картографирования, с помощью которого робот сканирует окружающее пространство.
В настоящее время PhoneBot использует 13 моторов: по шесть в каждой ноге и один для поворота корпуса. Поскольку камера смартфона служит для ориентации в пространстве, для изменения угла обзора достаточно повернуть корпус; роботу не нужно перестраивать положение ног. Рук у него пока нет — они появятся позже.
Систему управления движением команда сначала отрабатывала в симуляции. При этом учитывались физические ограничения оборудования (например, характеристики моторов и суставов), чтобы система не выходила из строя при выполнении определенных движений. Несмотря на симметричную конструкцию, после этого робот двигался неравномерно. Поэтому исследователи применили зеркальное отражение процессов обучения — проводить обучение заново не потребовалось. Таким образом исчезли такие проблемы, как неравномерная нагрузка на ноги и двигатели.


